

|


|
|||
 |
 |
|||
|---|---|---|---|---|

| Распечатать |
Профилактика стресса у утки кряквы в условиях дичефермы на основе технологии компьютерного зрения и искусственного интеллекта

УДК 636.5.033
DOI 10.33861/2071-8020-2026-3-35-41
Оригинальное эмпирическое исследование
Зеленков А. П., Фомина А. С., Кочеткова Н. А., Васильев П. В., Зеленкова Г. А. Федеральное государственное бюджетное образовательное
учреждение высшего образования «Донской государственный технический университет», Ростовская область, г. Ростов-на-Дону
Аннотация. Проблема восстановления популяции утки кряквы (Anas platyrhynchos) является одной из актуальных задач экологии и охотоведения. Работа была организована в шесть последовательных этапов, начиная со сбора данных и заканчивая оценкой эффективности разработанной системы в условиях дичеразведения. Каждый из этапов был направлен на решение конкретных задач, связанных с мониторингом утки кряквы и их поведением с использованием нейросетевых технологий. Разработанная система мониторинга и анализа поведения уток крякв способствовала профилактики технологического стресса. Применение нейросетевой модели YOLO для детекции и классификации уток продемонстрировало высокую эффективность в режиме реального времени, обеспечив точное выявление факторов стресса и анализ поведенческих реакций птиц как в условиях дичефермы, так и в естественных условиях. Система позволяет не только детектировать уток, обеспечивает классификацию по полу, что важно для оценки репродуктивного потенциала популяции. Модель показала высокие показатели точности и полноты детекции (Precision и Recall), что подтверждает её пригодность для использования в широкой практической деятельности в условиях дичеразведения.
Ключевые слова: утка кряква, технологический стресс, дичеразведение, компьютерное зрение, искусственный интеллект, нейросеть, модель, детекции, изображение, система мониторинга.
Исследование выполнено за счет гранта Российского научного фонда № 24-26-00227 «Профилактика технологического стресса у утки кряквы на основе технологии искусственного интеллекта для восстановления её популяции в естественной среде обитания».
Проблема восстановления популяции утки кряквы (Anas platyrhynchos) является одной из актуальных задач как в контексте экологии, так и в области охотоведения. Этот вид птиц не только играет важную роль в поддержании биоразнообразия водных экосистем, но и имеет значительное экономическое значение, будучи объектом охоты и разведения на фермах. Тем не менее, популяция диких уток в ряде регионов подвергается сокращению из-за целого ряда факторов, таких как утрата природных мест обитания, загрязнение водоемов, изменение климата и, что особенно важно, технологический стресс, возникающий в результате взаимодействия с человеческой деятельностью.
Технологический стресс в процессе дичеразведения, который испытывают утка кряква, является следствием изменения естественной среды их обитания под воздействием различных технологических факторов, таких как деятельность ферм, шумовое и световое загрязнение, а также антропогенные вмешательства в экосистему. Одним из ключевых проявлений такого стресса является нарушение биологических ритмов, поведения, а также снижение репродуктивных возможностей. Это негативно сказывается как на индивидуальном здоровье особей, так и на общей динамике популяции, приводя к снижению численности. В условиях высокой концентрации птиц на фермах такие проблемы могут усугубляться, что требует поиска решений для минимизации воздействия технологического стресса и восстановления популяции.
Введение современных технологий, таких как системы на основе компьютерного зрения и искусственного интеллекта, представляет собой перспективное направление в решении проблемы технологического стресса. Системы видеонаблюдения с применением нейросетевых алгоритмов могут автоматически мониторить состояние популяции уток в естественной среде и на фермах, выявлять факторы, вызывающие стресс, и анализировать поведенческие реакции птиц. В частности, технологии искусственного интеллекта позволяют отслеживать перемещения уток, их активность, поведение во время кормления и отдыха, что дает возможность оперативно реагировать на возможные отклонения от нормы и адаптировать условия их содержания.
Также стоит подчеркнуть, что снижение технологического стресса является важным фактором для поддержания здоровья и численности популяции утки кряквы. Успешное решение этой задачи возможно только через применение современных технологий мониторинга и анализа состояния утки, что обеспечит повышение эффективности как природоохранных мероприятий, так и работы дичеферм [1-14].
Материалы и методы исследования. Методика проведения научно-исследовательской работы была организована в несколько последовательных этапов, начиная со сбора данных и заканчивая оценкой эффективности разработанной системы. Каждый из этапов был направлен на решение конкретных задач, связанных с мониторингом утки кряквы и их поведением с использованием нейросетевых технологий.
Первым этапом работы стал сбор данных. Для наблюдения за поведением уток были установлены камеры на дичеферме, где ведется искусственное разведение утки кряквы. Дичеферма располагается на территории Манычского производственного опытно-охотничьего участка (Манычский ПООУ) ФГБУ «Федеральный центр по изучению и воспроизводству охотничьих ресурсов», п. Веселый, Веселовский район, Ростовская область.
Камеры PTZ-Y2404I-DE позволяли получать высококачественное видео в разрешении 1920?1080, что обеспечивало детализированное изображение с возможностью анализа поведения уток как вблизи, так и на расстоянии. Камеры были установлены в разных частях фермы с целью обеспечить разнообразие ракурсов и условий наблюдения. Для повышения качества данных и репрезентативности выборки видеофрагменты снимались в дневное время через определённые интервалы, чтобы обеспечить фиксацию уток в разное время дня. Зафиксированное положение камер позволяло минимизировать влияние изменений угла обзора на результаты исследования и гарантировать, что все видеозаписи были сделаны при идентичных условиях.
Второй этап исследования заключался в предварительной обработке полученных видеоданных. Весь видеоархив был разделен на отдельные видеофрагменты для дальнейшей разметки и анализа. Из каждого видеофайла извлекались ключевые кадры для создания репрезентативного набора изображений. Процесс извлечения кадров проводился случайным образом, чтобы избежать смещения данных в сторону повторяющихся фрагментов и достичь наибольшей вариативности представленных изображений. После того как были выбраны ключевые кадры, каждый из них был нарезан на фрагменты размером 640x640 пикселей, что соответствовало требованиям выбранной модели YOLO для детекции объектов. Таким образом, оригинальные кадры были преобразованы в формат, удобный для обработки и дальнейшей разметки. На этом этапе также учитывалось соотношение изображений, содержащих и не содержащих уток, чтобы не было перекоса в сторону слишком большой доли пустых изображений, что могло бы ухудшить качество обучения модели.
Третий этап заключался в разметке изображений. Процесс разметки проводился с использованием специализированного программного обеспечения Roboflow, которое предоставляет удобный интерфейс для выделения объектов на изображениях. Для создания качественного набора данных все утки на изображениях были размечены ограничивающими рамками (bounding boxes), что позволяло точно указать расположение объектов. Разметка проводилась по двум основным классам – «селезень» и «кряква». В случае если на изображении было невозможно с уверенностью определить класс птицы, фрагмент не размечался. Это позволило избежать ошибок в данных, которые могли бы снизить качество последующего обучения модели. Кроме того, изображения, на которых отсутствовали утки, были отмечены соответствующим образом, чтобы модель могла эффективно учиться отличать «шумовые» изображения от содержательных. По завершении разметки было создано 500 размеченных изображений, что стало основой для последующего этапа обучения нейросети.
Четвёртый этап включал обучение нейросетевых моделей на основе подготовленных данных. Для задачи детекции уток и их классификации была выбрана модель YOLOv8, известная своей способностью эффективно работать в режиме реального времени и с изображениями высокого разрешения. Обучение проводилось в два этапа: сначала на наборе данных с двумя классами (селезень и утка), а затем – на объединённом наборе данных, где обе категории были слиты в один класс «утка». Это позволило оценить, насколько эффективно модель справляется с задачей детекции уток в обоих случаях, а также определить, насколько различима информация о половой принадлежности птиц. В ходе обучения использовались стандартные метрики оценки качества работы нейросети, такие как precision, recall и F1-score. Важно отметить, что обучение модели включало также несколько циклов тестирования и дообучения на специально выделенной тестовой части набора данных, чтобы минимизировать переобучение модели и повысить её способность обобщать информацию на новых данных.
Пятым этапом стало проведение оценки эффективности обученных моделей. После завершения обучения модель была протестирована на новых изображениях, которые не использовались в процессе тренировки. Для этого был собран дополнительный набор изображений, полученных с камеры, расположенной в фиксированном положении в течение дня, чтобы получить разнообразие условий съёмки – от раннего утра до вечернего времени. На всех изображениях утки были вручную размечены маркерами (кругами) различного цвета в зависимости от их половой принадлежности. Это позволило провести точную оценку работы нейросети по сравнению с реальными данными. Метрики precision, recall и F1-score использовались для количественной оценки качества работы модели, позволяя определить, насколько точно модель способна детектировать уток и различать их пол.
Кроме того, в ходе этого этапа был проведён детальный анализ точности работы модели в зависимости от расстояния объекта от камеры. Было установлено, что модель демонстрирует более высокие результаты при работе с утками, находящимися в среднем и ближнем поле зрения камеры, тогда как точность детекции значительно снижается для объектов, находящихся на большом расстоянии. Данный результат был учтён при дальнейшей настройке системы и выборе оптимальных условий для установки камер.
Заключительным, шестым этапом работы стало создание демонстрационного видеоматериала, на котором визуализировалась работа системы детекции. Видеозапись была получена на основе кадров, собранных с камер, и демонстрировала успешное применение обученной модели для детекции уток в реальном времени. Этот этап был важен с точки зрения наглядности и подтверждения успешной работы системы на практике.
Результаты исследований и их обсуждение. Определение целевых метрик и требований к датасету является ключевым аспектом работы по созданию системы мониторинга утки кряквы на основе технологий искусственного интеллекта. Для того чтобы система могла эффективно решать поставленные задачи, необходимо чётко определить показатели, которые будут использоваться для оценки её работы, а также установить требования к исходным данным, на которых будет обучаться нейросеть. Корректный выбор метрик и параметров для датасета определяет не только качество детекции и классификации, но и возможность внедрения системы в реальных условиях, где она должна работать стабильно и с высокой точностью.
В рамках проекта были выбраны три основные метрики для оценки работы нейросетевой модели: Precision, Recall и F1-score. Эти метрики являются стандартными в задачах классификации и детекции объектов, так как они позволяют всесторонне оценить, насколько хорошо модель выполняет свою задачу.
Precision (точность) измеряет долю правильных предсказаний среди всех предсказанных моделью объектов. Эта метрика важна для понимания того, как часто модель ошибается, распознавая уток, и насколько эффективно она игнорирует ложные детекции. Например, высокая точность означает, что если модель классифицировала объект как утку, то это с высокой вероятностью действительно утка, а не какой-либо другой объект или шум. В условиях фермы, где могут быть различные отвлекающие факторы (например, другие животные, объекты или растительность), высокое значение Precision помогает минимизировать количество ложных срабатываний системы.
Recall (полнота) измеряет долю правильно распознанных объектов среди всех реальных объектов на изображении. Эта метрика важна для оценки способности модели находить уток в кадре, включая те случаи, когда утки могут быть частично закрыты другими объектами или находиться на дальнем расстоянии от камеры. Высокая полнота говорит о том, что система эффективно детектирует всех уток в кадре, даже в условиях плохого освещения или других неблагоприятных факторов.
F1-score является средним гармоническим значением между Precision и Recall, что позволяет сбалансированно оценить обе метрики. Эта метрика особенно полезна, когда необходимо учесть, как точность, так и полноту одновременно. В контексте данного проекта F1-score даёт более полную картину эффективности модели, так, как только одной точности или полноты недостаточно для точной оценки работы системы. Например, модель может показывать высокую точность, но пропускать многих уток, что снизит её полноту и, как следствие, общую эффективность.
Целевые метрики были определены для двух ключевых задач: детекции уток и их классификации по полу. В первой задаче модель должна правильно распознавать уток на изображениях, даже если в кадре видна только голова или шея птицы. Это особенно важно для мониторинга поведения уток в условиях реальной фермы, где птицы могут находиться в движении или частично закрыты окружающими объектами. Во второй задаче модель должна различать селезней и крякв, что является важным аспектом для оценки популяции и изучения поведения разных полов. В каждой из задач была установлена целевая метрика Precision на уровне не менее 90%, что соответствует высоким требованиям к точности работы системы. Данный порог выбран с учётом того, что в реальных условиях работы системы ошибки могут привести к недооценке или переоценке численности популяции, что может исказить результаты исследования и повлиять на его выводы.
Для достижения высоких показателей метрик необходимо правильно собрать и подготовить данные для обучения модели. Важнейшим требованием к исходным данным является качество видео, так как от этого зависит возможность корректного обучения и последующего использования модели. Было установлено, что видео должно быть записано в разрешении не ниже 1920?1080 пикселей. Это связано с тем, что высокое разрешение обеспечивает более детализированное изображение, что позволяет нейросети лучше распознавать уток, особенно на большом расстоянии от камеры. Кроме того, минимальные искажения в видеошлеме являются важным требованием для обеспечения точности работы модели. Это включает в себя минимизацию шумов, артефактов сжатия и других дефектов, которые могут возникнуть при записи видео или его последующей обработке.
Угол охвата камеры также является важным техническим требованием к датасету. Камера должна быть установлена в фиксированном положении для обеспечения стабильности данных. Это условие важно для того, чтобы избежать дополнительного шума в данных, вызванного изменением угла обзора или положения камеры. Фиксированная камера позволяет лучше контролировать качество и точность данных, а также упрощает процесс обработки видео и обучения модели. Кроме того, фиксированное положение камеры позволяет более точно отслеживать поведение уток в течение длительного времени, что особенно важно для анализа их активности в разных условиях.
Количество и длительность видеофрагментов также играет важную роль в создании качественного датасета. Для получения репрезентативных данных необходимо собирать видео в течение всего дня, чтобы учесть различные условия освещения и поведения уток. Например, утки могут вести себя по-разному утром, днём и вечером, и эти особенности должны быть учтены при обучении модели. Длительность фрагментов должна быть достаточной для того, чтобы фиксировать поведение уток в динамике, но в то же время не слишком долгой, чтобы не усложнять процесс обработки данных. Оптимальное количество фрагментов определяется исходя из необходимости сбора разнообразных данных, но при этом важно учитывать, что большие объёмы данных могут потребовать больше времени на разметку и обработку.
Разметка изображений является одним из ключевых этапов подготовки датасета, так как от неё напрямую зависит качество обучения модели. Для этого проекта было установлено, что разметка должна включать выделение голов уток с помощью ограничивающих рамок (bounding boxes). Такая разметка позволяет точно определить местоположение объектов на изображении и обучить модель детекции с максимальной точностью. Важно, чтобы рамки были корректно расположены, а классы (селезень и кряква) были точно определены. Любая ошибка на этапе разметки может привести к снижению точности модели на этапе её использования, что особенно критично в задачах мониторинга поведения животных.
Кроме того, разметка должна быть экспортирована в формат YOLO, что обеспечит совместимость с выбранной моделью нейросети. Формат YOLO используется для детекции объектов в реальном времени и позволяет эффективно обучать модели на больших наборах данных. Экспорт разметки в этот формат является важным шагом для корректного обучения модели и её последующего использования в реальных условиях. Пример разметки данных показан на рисунке 1.
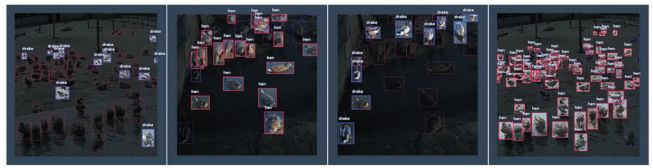
Рис. 1. Пример аннотации данных для формирования обучающего набора данных
Определение целевых метрик и требований к датасету в рамках данного проекта было направлено на достижение высокого качества работы системы мониторинга уток. Правильный выбор метрик, таких как Precision, Recall и F1-score, а также чёткие технические требования к исходным данным обеспечивают основу для создания эффективной системы детекции и классификации уток.
Конструирование и разработка системы видеорегистрации. От выбора оборудования и его настройки зависит точность сбора данных и эффективность работы всей системы. Ключевым компонентом является видеорегистрация, которая обеспечивает первичные данные для анализа поведения уток с использованием искусственного интеллекта. Поэтому выбор камеры и её настройка должны учитывать специфику задач и условия работы на ферме.
Во-первых, выбор камеры должен основываться на её технических характеристиках, таких как разрешение, дальность действия и угол обзора. Для проекта было выбрано разрешение не ниже 1920?1080 пикселей, что позволяет получать детализированное изображение и, следовательно, более точно распознавать уток, особенно на расстоянии или при частичном их закрытии другими объектами. Высокое разрешение также позволяет нейросети лучше обучаться на изображениях, что напрямую влияет на точность классификации и детекции. Дальность действия камеры важна для того, чтобы она могла охватывать большие участки территории фермы, где могут находиться утки. Это необходимо для того, чтобы минимизировать необходимость установки большого количества камер и, таким образом, снизить затраты на оборудование. Угол обзора должен быть достаточно широким, чтобы охватывать большую площадь, но при этом камера должна быть настроена таким образом, чтобы избегать искажения изображения на периферии.
Во-вторых, фиксация положения камеры является важным условием для стабильности данных. Камера должна быть установлена на постоянной высоте и под постоянным углом для того, чтобы избежать изменений в положении объектов на изображении при последующем анализе. Фиксированное положение камеры позволяет стандартизировать процесс сбора данных, обеспечивая последовательность в детекции и классификации объектов. Это особенно важно для обучения нейросетевой модели, так как нестабильность в кадре может создать дополнительные сложности для алгоритмов распознавания.
В-третьих, система видеорегистрации должна быть масштабируемой для использования в реальных условиях фермы. Это означает, что при необходимости можно будет легко расширить сеть камер для охвата дополнительных территорий или интеграции новых технологий. Важно предусмотреть возможность добавления дополнительных камер или улучшения, существующих без значительных затрат времени и ресурсов. Масштабируемость системы позволяет адаптироваться к изменяющимся условиям или требованиям проекта, например, при увеличении численности популяции уток или изменении ландшафта фермы.
Правильный выбор камеры, её фиксация и возможность масштабирования системы видеорегистрации являются ключевыми аспектами для успешной реализации системы мониторинга уток. Эти меры позволяют обеспечить стабильный и качественный сбор данных, что является основой для дальнейшей обработки видео и анализа поведения птиц с использованием нейросетей.
Разработка и обучение нейросети. Правильный выбор архитектуры нейросети и эффективная организация процесса её обучения обеспечивают высокую точность и надежность в решении задач распознавания и анализа поведения птиц. В данном случае выбор пал на модель YOLOv8, которая предоставляет высокие результаты в задачах детекции и классификации объектов на изображениях и видео. YOLO (You Only Look Once) – это современная архитектура, предназначенная для быстрого и точного распознавания объектов, что делает её подходящей для мониторинга уток в условиях фермы.
Первым этапом в разработке нейросети является выбор архитектуры YOLOv8. Этот выбор был обусловлен несколькими факторами. Во-первых, YOLOv8 отличается высокой производительностью и способностью обрабатывать изображения в реальном времени, что критически важно для мониторинга уток на открытой территории, где птицы могут постоянно перемещаться и изменять своё положение относительно камеры. Во-вторых, YOLOv8 имеет модульную структуру, что позволяет настраивать её под конкретные задачи, будь то детекция птиц в целом или их классификация по полу. Эта архитектура также известна своей точностью даже на малых объектах, что играет ключевую роль в данном проекте, так как утки могут находиться на разном расстоянии от камеры, а в некоторых случаях их части тела могут быть частично закрытыми или находиться в теневой зоне.
Следующим шагом после выбора архитектуры стала подготовка двух вариантов моделей для решения задач детекции и классификации уток. Первая модель была предназначена для детекции уток и классификации их по двум классам: селезень и кряква. Для этого было собрано большое количество изображений уток обоих полов, что позволило создать сбалансированный датасет для обучения модели. Особое внимание при разметке данных уделялось точности определения головы и шеи птиц, так как именно эти части тела служат основными критериями для классификации. Разметка была выполнена с использованием ограничивающих рамок (bounding boxes), что обеспечило высокую точность при выделении объектов на изображениях.
Вторая модель была направлена на объединение всех уток в один общий класс «утка». Этот подход был выбран для упрощения задачи детекции в тех случаях, когда точная классификация по полу не является приоритетной, например, при массовом мониторинге численности уток на ферме. Объединение классов позволило сократить время на обучение модели и повысить её производительность в задачах, где необходимо лишь общее распознавание уток без детальной классификации. Такой подход оказался эффективным в ситуациях, когда изображение уток было недостаточно четким для точной классификации, но можно было уверенно определить, что перед камерой находится утка.
Процесс обучения нейросети включал несколько ключевых этапов. В первую очередь были подготовлены данные: разметка изображений уток с использованием ограничивающих рамок для голов и шей, а также аугментация данных для повышения вариативности датасета. Аугментация включала изменение яркости и контрастности изображений, а также вариации в масштабировании и поворотах объектов, что позволило обучить модель на более разнообразных данных и сделать её более устойчивой к изменяющимся условиям съемки.
Обучение модели YOLOv8m проводилось на изображениях размером 640?640, что соответствует требованиям данной архитектуры и позволяет эффективно детектировать объекты как на ближнем, так и на дальнем расстоянии. Важно отметить, что модель была адаптирована для работы в различных условиях съемки, включая разные углы обзора камеры и различную дальность до объектов. Для этого в процессе обучения использовались кадры, полученные при разных настройках камеры, что позволило модели научиться корректно распознавать уток независимо от их положения в кадре.
Кроме того, оценка метрик обучения является неотъемлемой частью процесса разработки нейросети. Для каждой модели были зафиксированы метрики, такие как точность (Precision), полнота (Recall) и F1-score. Эти метрики являются основными показателями качества работы модели и позволяют оценить её способность точно и полно детектировать уток и классифицировать их по полу. В случае первой модели (с двумя классами) была достигнута точность порядка 85-90%, что говорит о высокой надежности системы при классификации уток. Во второй модели (с одним классом «утка») точность была ещё выше, так как задача классификации была упрощена до общего распознавания птиц без их деления по полу.
Особое внимание при оценке метрик уделялось анализу работы модели в сложных условиях съемки, таких как недостаточное освещение, частичное перекрытие объектов или их нахождение на большом расстоянии от камеры. Для этого была проведена тестовая съемка в течение дня, с фиксацией положения камеры и сбором кадров в различных условиях освещения. Результаты показали, что модель демонстрирует устойчивую работу даже при изменении условий съемки, что говорит о её высокой адаптивности и способности справляться с внешними факторами.
Разработка и обучение нейросети для детекции и классификации уток включали несколько этапов: выбор архитектуры, подготовка двух моделей для решения разных задач, процесс обучения и оценка качества работы. Выбор архитектуры YOLOv8 позволил обеспечить высокую производительность и точность системы, что делает её подходящей для использования в реальных условиях фермы. Процесс обучения включал адаптацию модели к различным условиям съемки, что позволило повысить её устойчивость к внешним изменениям и обеспечить высокие результаты при детекции и классификации уток.
Апробация системы в реальных условиях дичефермы является завершающим и критически важным этапом проекта, который позволяет оценить работоспособность и эффективность разработанной нейросети. Цель апробации – проверить, как модель справляется с задачами детекции и классификации уток в условиях, максимально приближенных к естественным. Это важно, поскольку успешное внедрение системы мониторинга требует от модели способности адекватно обрабатывать данные, полученные в динамичной и неконтролируемой среде фермы, где множество факторов может повлиять на точность детекции.
Первый этап апробации системы – это сбор видео с камер, установленных на территории фермы. Камеры фиксируются на постоянной высоте и в одном положении для обеспечения стабильности данных и получения однородных записей. Съемка производится на протяжении всего дня, что позволяет запечатлеть уток в различных условиях освещения: от раннего утра до позднего вечера. Этот аспект особенно важен, поскольку утки активно перемещаются и взаимодействуют с окружающей средой в разное время суток, а изменяющееся освещение может сильно влиять на качество видеозаписи. Кроме того, в ходе апробации учитываются различные погодные условия, такие как туман, дождь или переменная облачность, которые также могут влиять на качество изображения.
После завершения сбора видеоматериала проводится разметка кадров для дальнейшей их обработки, обученной нейросетью. На этом этапе важна точная разметка ключевых объектов – голов и шей уток, которые служат основными ориентирами для классификации по полу. Разметка проводится вручную с использованием bounding boxes, что позволяет задать эталонные данные для последующей оценки работы модели. Размеченные данные разделяются на тестовые и валидационные выборки, что позволяет объективно оценить работу нейросети на кадрах, которые не использовались в процессе обучения.
Основным критерием оценки точности модели является сравнение результатов детекции и классификации, полученных нейросетью, с ручной разметкой. Это сравнение проводится на разнообразных кадрах, которые включают сцены с утками, находящимися на разном расстоянии от камеры, под разными углами, а также в условиях переменного освещения. Важно оценить, насколько точно нейросеть способна детектировать уток, когда они находятся далеко от камеры или частично скрыты за другими объектами. Модель должна продемонстрировать устойчивость и высокую точность даже при наличии сложных условий съемки, что подтверждает её пригодность для практического использования.
Для объективной оценки работы системы используются метрики, такие как Precision, Recall и F1-score. Precision отражает точность детекции, то есть количество правильно распознанных уток по сравнению с общим числом объектов, которые модель выделила как уток. Высокий Precision особенно важен, чтобы минимизировать количество ложных срабатываний, когда модель ошибочно принимает за утку другие объекты (например, тени или мелких животных). Recall, в свою очередь, оценивает полноту детекции, то есть способность модели находить все утки на кадрах. Высокий Recall показывает, что модель эффективно распознает уток даже в условиях, когда они находятся далеко от камеры или частично скрыты.
Важным аспектом апробации является оценка работы модели в разных условиях освещения. Так, в утренние или вечерние часы, когда уровень освещенности понижен, точность работы модели может снижаться из-за ухудшения качества изображения. Анализ результатов работы модели на таких кадрах позволяет понять, насколько чувствительна система к изменениям освещения и нужно ли вносить дополнительные корректировки в алгоритмы предобработки изображений или обучение модели. Также учитываются кадры, где утки находятся в тени или частично скрыты объектами на переднем плане, что позволяет проверить устойчивость модели к таким сложным условиям.
Особое внимание уделяется анализу работы системы на кадрах с утками, находящимися на разном расстоянии от камеры. При близком расположении объекта к камере его детекция, как правило, выполняется точнее, тогда как при увеличении расстояния модель может испытывать трудности с точным определением границ объекта. Этот аспект особенно важен для задач классификации по полу, поскольку при значительном удалении утки от камеры точность распознавания головы и шеи может снижаться. Проведение тестов на кадрах с разными дистанциями позволяет получить представление о том, как варьируется точность модели в зависимости от расстояния до объекта, и определить пороги, при которых система начинает давать ошибки.
Завершающим этапом апробации является сравнительный анализ результатов работы модели и ручной разметки. Этот анализ позволяет выявить расхождения в детекции и классификации, а также оценить области, где модель показывает наилучшие результаты или, наоборот, сталкивается с трудностями. Для каждого типа ошибок (ложные срабатывания, пропуски объектов, неправильная классификация по полу) проводится анализ причин, что позволяет оптимизировать модель и улучшить её производительность. В некоторых случаях, например, при регулярных ошибках в условиях недостаточного освещения, может потребоваться дополнительная настройка нейросети или применение методов улучшения качества изображения перед обработкой. Результаты оценки сравнения ручной разметки с автоматической детекцией птиц показан на рисунках 2 и 3.
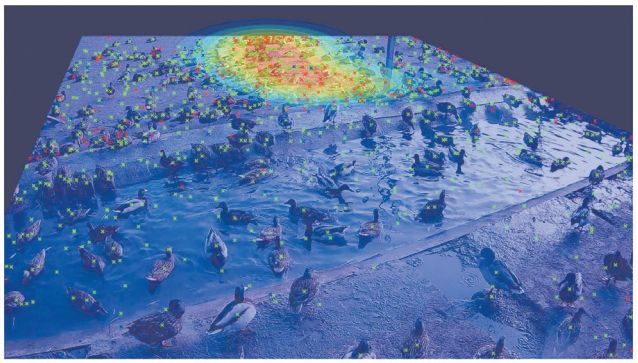
Рис. 2. Оценка точности работы системы детектирования птицы и определение наиболее сложных областей для детекции
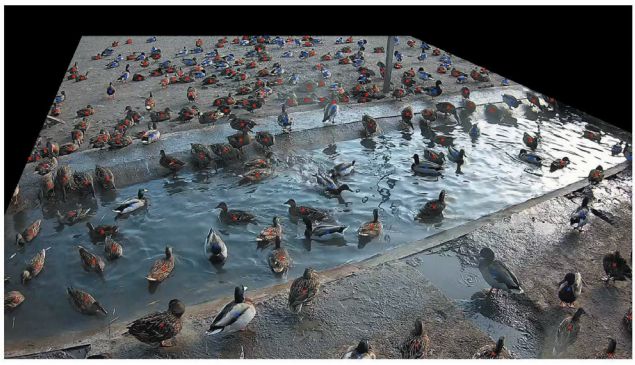
Рис. 3. Пример работы нейросетевой модели для детекции крякв (красный маркер) и селезней (синий маркер)
Таким образом, апробация системы на ферме является необходимым этапом для оценки её эффективности в реальных условиях. Сбор данных, разметка кадров и оценка метрик позволяют получить полное представление о том, насколько точно и устойчиво модель справляется с задачами детекции и классификации уток. Сравнение результатов работы модели с ручной разметкой даёт возможность выявить слабые места системы и провести её дальнейшую оптимизацию для достижения максимальной точности и надежности в работе.
Разработка веб-приложения для взаимодействия с системой детекции птицы.
В рамках проекта была разработана веб-платформа, предназначенная для хранения и визуализации данных о количестве детектированных уток, а также для просмотра изображений, полученных с установленных на ферме камер. Эта система интегрирована с пятью камерами Hikvision, которые обеспечивают мониторинг территории птицефермы в режиме реального времени. Система предоставляет пользователю удобный и интуитивно понятный интерфейс для доступа к информации, что значительно упрощает процесс анализа данных и управления популяцией уток. На рисунке 4 показан интерфейс просмотра изображений с камер, установленных на ферме.
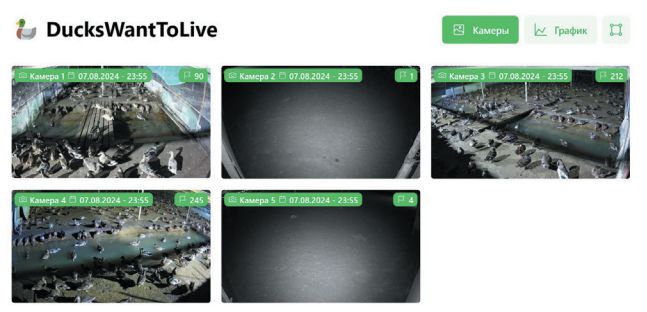
Рис. 4. Веб-интерфейс для просмотра изображений с установленных камер
Система настроена таким образом, что изображения с камер считываются с определенной периодичностью, что обеспечивает актуальность данных и позволяет пользователю отслеживать динамику изменений в численности популяции. Процесс считывания изображений организован так, чтобы минимизировать задержки, и осуществляется в реальном времени, что позволяет моментально реагировать на изменения в состоянии популяции.
Весь процесс обработки изображений осуществляется на мини-компьютере Raspberry Pi, который установлен на ферме. Это решение было выбрано из-за его компактности, энергоэффективности и достаточной производительности для обработки изображений с использованием алгоритмов искусственного интеллекта, разработанных в рамках данного проекта. Raspberry Pi выполняет все вычисления, связанные с детекцией уток на полученных изображениях, и передает результаты – как количество обнаруженных уток, так и сами изображения — в веб-приложение. Ниже на рисунке 5 показан интерфейс оценки количества уток на протяжении выбранного дня.
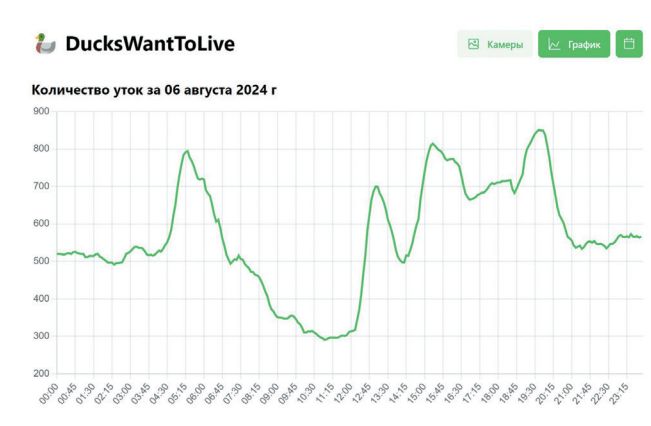
Рис. 5. Веб-интерфейс для отображения количества детектированной птицы в течение дня
Веб-приложение, разработанное для этой системы, обладает гибкой архитектурой, которая позволяет легко добавлять новые функции и интегрировать дополнительные источники данных в будущем. Интерфейс приложения был создан с акцентом на удобство пользователя, обеспечивая простоту навигации и визуализации данных. Пользователь может просматривать изображения, полученные с камер, а также получать информацию о количестве уток, зарегистрированных в течение дня. Это позволяет не только следить за состоянием популяции, но и проводить анализ данных на основе собранной информации.
Также стоит отметить, что данное веб-приложение предоставляет возможность генерировать отчеты, которые могут быть использованы для дальнейшего анализа и принятия решений в области управления популяцией уток. Поскольку система автоматически обрабатывает и сохраняет данные, пользователю не требуется проводить дополнительные манипуляции с данными – все необходимые сведения доступны в одном месте.
Интеграция камер Hikvision с Raspberry Pi и веб-приложением позволяет создать целостную систему, которая может адаптироваться к изменяющимся условиям и потребностям пользователя, обеспечивая надежный и эффективный инструмент для мониторинга и анализа поведения уток на ферме [11]. Это, в свою очередь, способствует принятию более обоснованных решений в управлении популяцией и улучшению условий их обитания, что является одной из ключевых целей данного научного исследования.
Обобщение и оценка результатов исследований. Анализ результатов экспериментов с детекцией и классификацией уток показывает, что система продемонстрировала высокую степень точности в различных условиях съемки. Важно отметить, что условия окружающей среды, такие как уровень освещения и угол обзора камеры, существенно влияют на эффективность работы модели. При использовании широкоугольной камеры система справляется с задачей детекции с высокой точностью, так как позволяет захватывать большую область и фиксировать большее количество объектов. Однако при этом возникают сложности с различением уток на дальнем расстоянии, что приводит к ложным срабатываниям и снижению Precision.
В условиях ограниченной области видимости, где утки находятся ближе к камере, наблюдается улучшение качества детекции и классификации. Однако при этом необходимо учитывать, что в таких случаях может возникнуть недостаток в разнообразии данных, что сказывается на общем качестве работы модели. Поэтому важно стремиться к сбалансированному набору данных, включающему как широкоугольные, так и узкие ракурсы, чтобы обеспечить всестороннее обучение модели.
Анализ полученных метрик, позволяет оценить успешность работы системы в зависимости от расстояния птицы от камеры и качества изображения. Например, в условиях хорошего освещения и близкого расстояния модель демонстрирует высокие показатели Precision и Recall, что свидетельствует о её способности точно детектировать и классифицировать уток. Однако в условиях низкого освещения или при больших расстояниях эти метрики значительно ухудшаются, что указывает на необходимость оптимизации алгоритмов обработки изображений и доработки самой модели.
Сравнение полученных результатов с аналогичными исследованиями, как зарубежными, так и отечественными, показывает, что разработанная система находится на высоком уровне. В некоторых случаях достигнутые показатели точности и полноты находятся в пределах, сопоставимых с результатами других проектов в области применения технологий искусственного интеллекта для мониторинга животных. Это подчеркивает актуальность использования нейросетей для автоматизации процесса наблюдения за популяциями диких животных и их классификацией.
С учётом полученных результатов, важно отметить, что дальнейшие исследования могут быть направлены на доработку модели, особенно в части классификации селезней. В ходе экспериментов было выявлено, что точность классификации этого класса птиц остается ниже желаемого уровня. Возможно, стоит рассмотреть вариант увеличения объёма данных для обучения, включая большее количество изображений с селезнями, что позволит улучшить качество распознавания и снизить уровень ошибок.
Кроме того, следует изучить возможность внедрения других архитектур нейросетей, которые могут оказаться более эффективными для решения поставленных задач. Например, использование методов глубокого обучения с более сложными архитектурами может привести к значительному улучшению метрик, особенно в условиях, когда утки находятся на больших расстояниях от камеры.
Технико-экономическая эффективность внедрения разработанной системы также требует отдельного внимания. Автоматизация процесса мониторинга популяции уток с использованием технологий искусственного интеллекта может значительно сократить трудозатраты и повысить эффективность работы на птицефермах. Применение такой системы позволяет не только улучшить условия обитания уток за счёт более точного учета их численности, но и способствует более эффективному управлению ресурсами фермы. Таким образом, внедрение разработанной системы имеет практическую ценность и может быть полезным не только на птицефермах, но и в других аналогичных условиях, где требуется мониторинг популяций диких животных.
Заключение. По результатам выполнения проекта была разработана система мониторинга и анализа поведения уток крякв с целью профилактики технологического стресса. Применение нейросетевой модели YOLO для детекции и классификации уток продемонстрировало высокую эффективность в режиме реального времени, обеспечив точное выявление факторов стресса и анализ поведенческих реакций птиц как в фермерских, так и в естественных условиях. Успешно реализована система мониторинга, которая позволяет не только детектировать уток, но и анализировать их поведение с целью выявления факторов стресса. Система также обеспечивает классификацию по полу, что важно для оценки репродуктивного потенциала популяции. Модель показала высокие показатели точности и полноты детекции (Precision и Recall), что подтверждает её пригодность для использования на практике. Разработанная система может быть использована для мониторинга состояния популяций уток как в дикой природе, так и в условиях дичеразведения в охотхозяйствах. Технологии компьютерного зрения и искусственного интеллекта, примененные в проекте, позволят своевременно выявлять факторы, негативно влияющие на здоровье птиц, и адаптировать условия их содержания. Это способствует увеличению продуктивности фермерских хозяйств и сохранению биоразнообразия экосистем. Также возможно внедрение системы в другие области сельского хозяйства, требующие мониторинга поведения животных. Автоматизация процессов мониторинга уток кряквы с применением нейросетевых технологий позволяет существенно сократить трудозатраты на проведение наблюдений и минимизировать влияние человеческого фактора на результаты исследований. Внедрение системы на дичефермах может привести к снижению потерь поголовья за счет своевременного выявления стрессовых факторов, улучшению условий содержания птиц и повышению их репродуктивной способности, что, в свою очередь, повышает экономическую эффективность хозяйств. Выполненная работа соответствует современному научно-техническому уровню в области мониторинга поведения животных с применением искусственного интеллекта и компьютерного зрения. Применение нейросетевой модели YOLO для детекции кряквы является передовым решением в области изучения и предотвращения технологического стресса. Сравнение с лучшими мировыми достижениями показывает, что система мониторинга демонстрирует результаты, сопоставимые с аналогичными зарубежными исследованиями, а в ряде аспектов (скорость обработки данных и точность детекции) превосходит их.
Список литературы:
1. Зеленков А. П. [и др.]. Применение компьютерного зрения и искусственного интеллекта для мониторинга поведения птицы при воздействиях различных стресс-факторов. Ветеринария Кубани. 2024; (6): 41-45.
2. Fomina A. S. et al. Assessing the motor activity of chickens based on artificial intelligence technology. International Scientific and Practical Conference on Genetic Resource. Genetic Resources. 2024; (149): 01017.
3. Congdon Jenna V. et al. Future of Artificial Intelligence in Monitoring Animal Identification. Health and Behaviour. Animals. 2022; (12 (13): 1711.
4. Buchelt Alexander et al. Exploring artificial intelligence for applications of drones in forest ecology and management. Forest Ecology and Management. 2023; (551): 121530.
5. Olawade David B. et al. Artificial Intelligence in Environmental Monitoring: Advancements, Challenges, and Future Directions. Hygiene and Environmental Health Advances. 2024: 100114.
6. Xiao Deqin et al. DHSW-YOLO: A duck flock daily behavior recognition model adaptable to bright and dark conditions. Computers and Electronics in Agriculture. 2024; (225): 109281.
7. Gu Yue et al. Identification and Analysis of Emergency Behavior of Cage-Reared Laying Ducks Based on YoloV5. Agriculture. 2022; (12): 485.
8. Qiu Kun et al. Improving the validation of multiple-object detection using a complex-network-community-based relevance metric. KnowledgeBased Systems. 2024; (299): 112027.
9. Shao Mingwen et al. Distance metric-based learning for long-tail object detection. Image and Vision Computing. 2023; (142): 104888.
10. Zhang Liangpei et al. A super-resolution reconstruction algorithm for surveillance images. Signal Processing. 2009; (90): 848-859.
11. Nadeem Uzair et al. Real time surveillance for low resolution and limited data scenarios: An image set classification approach. Information Sciences. 2021; (580): 578-597.
12. Lin Chenxi et al. MobileNetV2 with Spatial Attention module for traffic congestion recognition in surveillance images. Expert Systems with Applications. 2024; (255): 124701.
13. Riekert Martin et al. Automatically detecting pig position and posture by 2D camera imaging and deep learning. Computers and Electronics in Agriculture. 2020; (174): 105391.
14. Charisis Christos et al. Deep learning-based instance segmentation architectures in agriculture: A review of the scopes and challenges. Smart Agricultural Technology. 2024; (8): 100448.
Сведения об авторах:
Фомина Анна Сергеевна, кандидат биологических наук, доцент, доцент кафедры «Биология и общая патология» ФГБОУ ВО «Донской государственный технический университет»; 344003, Ростовская область, г. Ростов-на-Дону, пл. Гагарина, 1; тел.: 8-908-1742627; e-mail: a_bogun@mail.ru.
Кочеткова Наталья Алексеевна, старший преподаватель кафедры «Биология и общая патология» ФГБОУ ВО «Донской государственный технический университет»; 344003, Ростовская область, г. Ростов-на-Дону, пл. Гагарина, 1; тел.: 8-988-5569758; e-mail: les.nata13@bk.ru.
Васильев Павел Владимирович, кандидат технических наук, доцент кафедры «Информационные технологии» ФГБОУ ВО «Донской государственный технический университет»; 344003, Ростовская область, г. Ростов-на-Дону, пл. Гагарина, 1; тел.: 8-918-5036280; e-mail: lyftzeigen@mail.ru.
Зеленкова Галина Александровна, доктор сельскохозяйственных наук, доцент, профессор кафедры «Биология и общая патология» ФГБОУ ВО «Донской государственный технический университет»; 344003, Ростовская область, г. Ростов-на-Дону, пл. Гагарина, 1; тел.: 8-961-3096244; e-mail: galinazelenkova2025@gmail.com.
Ответственный за переписку с редакцией: Зеленков Алексей Петрович, доктор сельскохозяйственных наук, доцент, профессор кафедры «Биология и общая патология» ФГБОУ ВО «Донской государственный технический университет»; 344003, Ростовская область, г. Ростов-на-Дону, пл. Гагарина, 1; тел.: 8-951-8328278; e-mail: zelenkovalex@rambler.ru.
Заявленный вклад авторов:
Зеленков А. П.: научное руководство, получение финансирования, проведение исследования, написание рукописи – редактирование.
Фомина А. С.: разработка концепции, разработка методологии, курирование данных, формальный анализ, проведение исследования, визуализация, валидация результатов, написание черновика рукописи.
Кочеткова Н. А.: разработка концепции, разработка методологии, курирование данных, проведение исследования, написание черновика рукописи.
Васильев П. В.: разработка концепции, разработка методологии, формальный анализ, проведение исследования, визуализация, написание черновика рукописи.
Зеленкова Г. А.: проведение исследования, написание рукописи – редактирование.
Конфликт интересов: авторы заявляют об отсутствии конфликта интересов.
| 2026 © Ветеринария Кубани | Разработка сайта - Интернет-Имидж | |
|---|---|---|